Wewnątrz T800: ciało, które dzieli każdy zespół URKL
Specyfikacja EngineAI T800 wyjaśniona: 25 stopni swobody, aktuatory do 450 Nm, LiDAR 360°, bateria półprzewodnikowa - i co zamrożona platforma oznacza dla rywalizujących na niej zespołów.
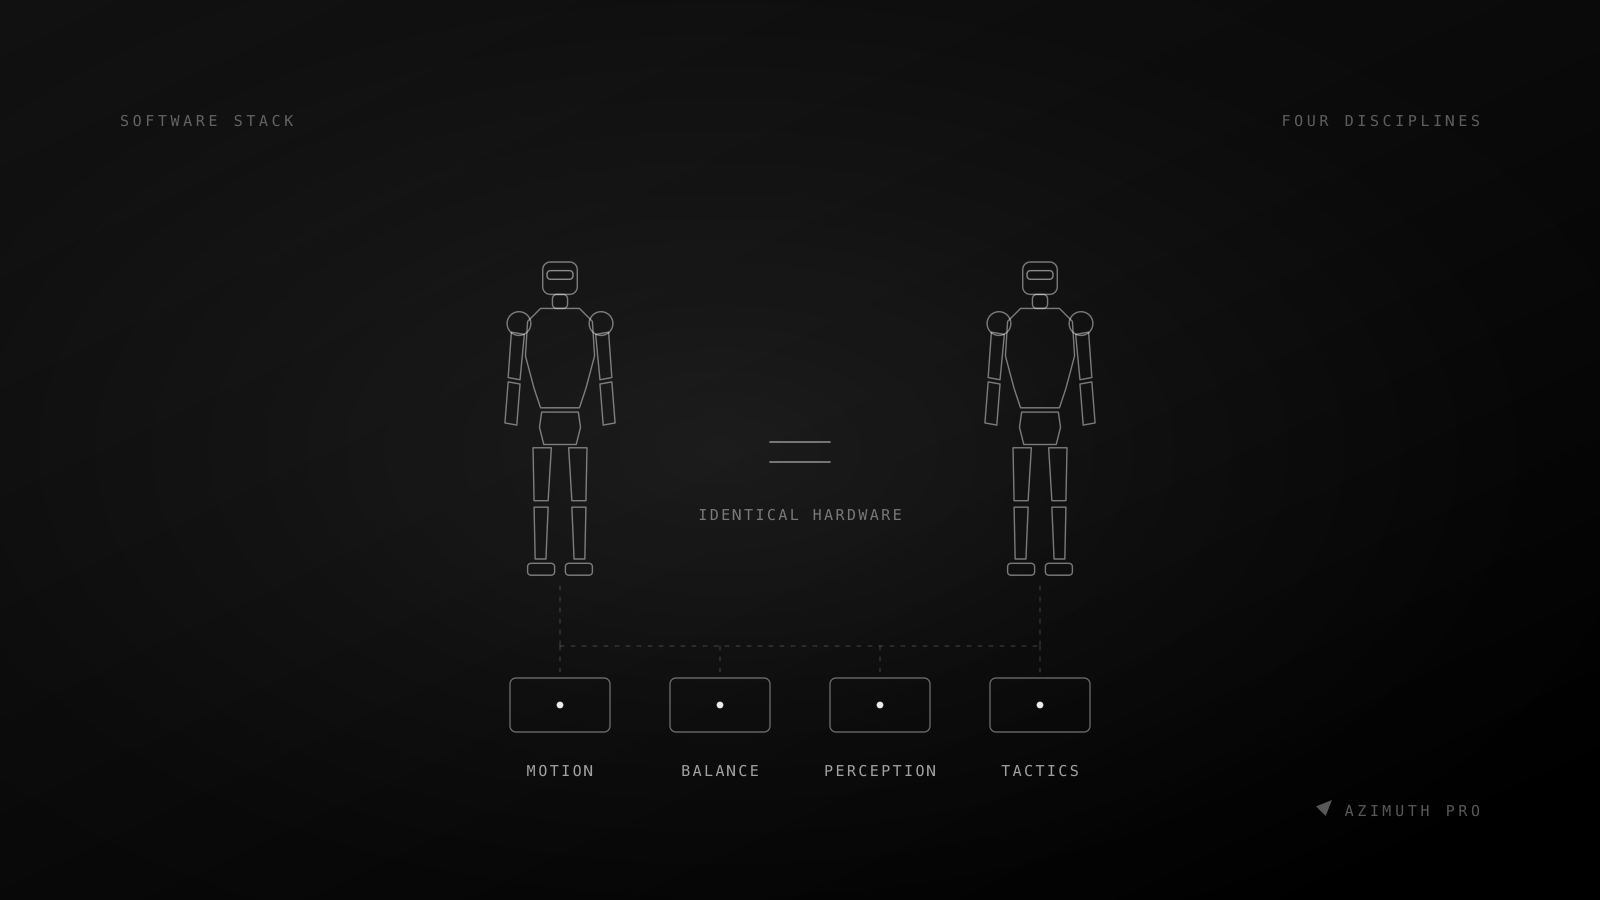
Każda walka w URKL toczy się między dwiema kopiami tej samej maszyny. Ta sama masa, ten sam zasięg, te same aktuatory, te same sensory. Zanim napiszemy choć słowo o naszym oprogramowaniu, warto zrozumieć ciało, w którym musi zamieszkać.
Specyfikacja
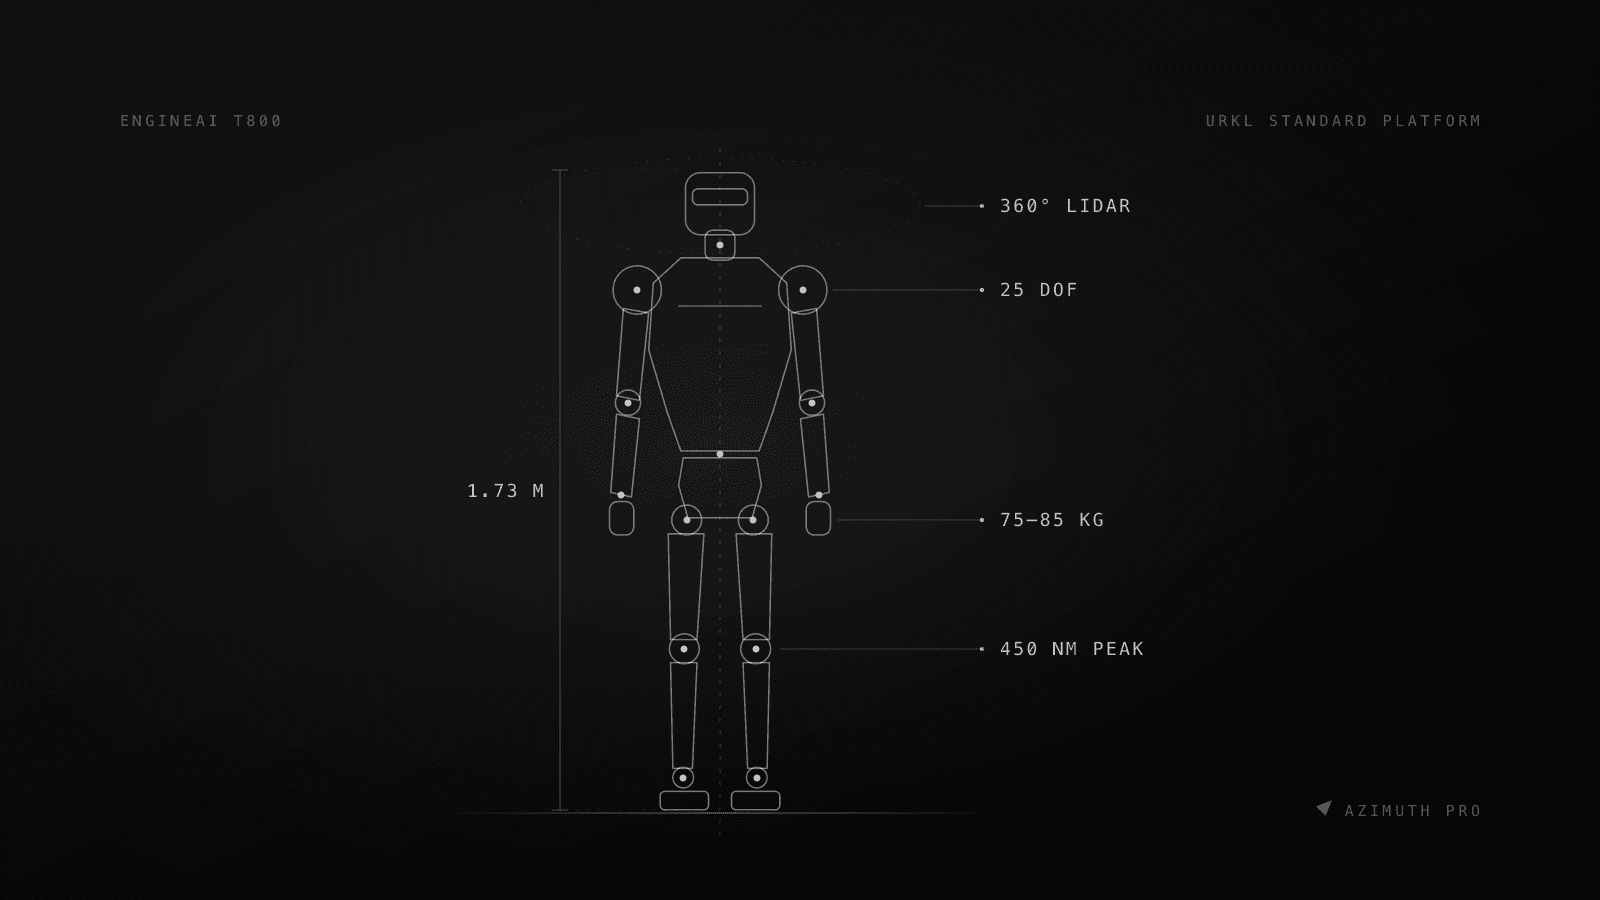
EngineAI T800 to pełnowymiarowy humanoid ogólnego przeznaczenia zbudowany do intensywnej pracy fizycznej:
| Cecha | Specyfikacja |
|---|---|
| Wysokość | 1,73 m |
| Masa | 75-85 kg |
| Stopnie swobody | 25 (do 46 w wyższych wersjach) |
| Aktuatory | Do 450 Nm momentu szczytowego |
| Konstrukcja | Panele z aluminium klasy lotniczej |
| Sensory | LiDAR 360°, kamery stereo |
| Przetwarzanie | Otoczenie w skali milisekund |
| Bateria | Półprzewodnikowa litowa, 4-5 h pracy |
| Chłodzenie | Aktywne chłodzenie przegubów |
Około 40 500 USD za sztukę - a regulamin ligi zabrania dotykać czegokolwiek. Żadnych zmian konstrukcyjnych, żadnego pancerza, żadnej broni.
Co naprawdę znaczy 450 Nm
Aktuator o momencie szczytowym 450 Nm w biodrze to różnica między robotem, który chodzi, a robotem, który się podnosi. Kiedy 80 kilogramów aluminium obrywa w połowie kroku, kontroler ma kilkaset milisekund na przeniesienie obciążenia i dostawienie kroku korygującego. Budżet momentu decyduje, czy to okno w ogóle da się wykorzystać; oprogramowanie decyduje, czy zostanie wykorzystane.
Aktuatory T800 są strojone pod ruch eksplozywny, a nie płynne powtórzenia z hali fabrycznej - i właśnie to czyni platformę ciekawą. Ma potencjał na kopnięcie z wyskoku z pełnym obrotem. Czy maszyna potrafi je doskoczyć i ustać, to już wyłącznie kwestia polityki sterowania.
Historia sensorów
Głowa niesie dookólny LiDAR i kamery stereo - a wieczór otwarcia Sezonu 1 pokazał, dość pamiętnie, że głowa jest opcjonalna. Kiedy czujnik Matadora został czysto skopnięty, robot dalej wyprowadzał ciosy: jego jednostka sterująca i systemy równowagi mieszkają w torsie. Zdegradowany, ślepy, ale w pionie.
Ta architektura to lekcja sama w sobie. Percepcja jest strumieniem, nie zależnością. Maszyna projektowana do kontaktu zakłada, że każdy sensor może paść w środku wymiany, i utrzymuje pętlę równowagi na samej propriocepcji.
Dlaczego zamrożona platforma to dobra zasada
Inżynieria w stylu BattleBots nagradza najlepszy budżet na sprzęt. Zasada standaryzacji URKL to odwraca: przy zamrożonym ciele tabela mierzy wyłącznie inżynierską klasę oprogramowania - sterowanie ruchem, równowagę, percepcję, taktykę. Laboratorium uniwersyteckie i finansowany zespół walczą identycznym zasięgiem i identycznym momentem.
Na taki sport się pisaliśmy. Następny wpis opisuje naszą stronę medalu: stack software'owy, który musi uczynić to wspólne ciało naszym.